PROMPT RECORD · 公开作品详情
然后我把两张图片都上传给了 Claude。我喜欢 Claude,因为它能帮我写出比其它聊天机器人更精准的 Seedance 2.0 提示词。
公开 AI 图像创作记录,包含原图、提示词、使用模型、作者、标签与来源。
- 使用模型
- Seedance 2.0
- 创作者
- @nonameoasis
- 发布时间
- Wed Jun 17 03:47:31 +0000 2026
- 图片数量
- 1 张
完整提示词
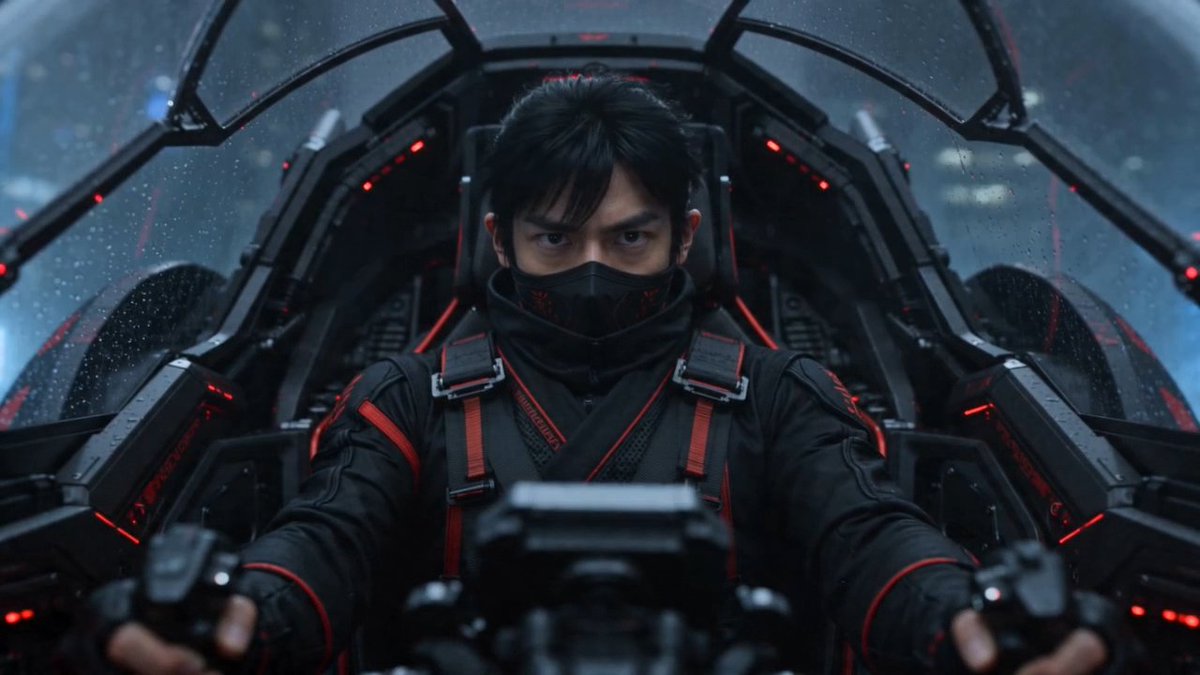
源提示词按原始换行与标点完整保留Then I uploaded both images to Claude. I love Claude because it helps me create more accurate prompts for Seedance 2.0 than other chatbots. Prompt 01 ⤵️ Montage, multi-shot cinematic, don't use one camera angle or single cut. Photorealistic, 35mm film quality, ARRI ALEXA aesthetic, film grain, dark moody color grade. SUBJECT: Kurogure-Zero — matte black ninja droid leopard with crimson red leopard-spot armor pattern, glowing red optical sensors, retractable tail blade compartment, integrated shuriken launcher on foreleg, transparent canopy cockpit revealing pilot Hayate, 影 clan insignia on shoulder plating. Follow @image_1 @image_2. ENVIRONMENT: Dense neon-lit megacity rooftops at night, rain-slicked metal surfaces, steam vents, distant holographic signage, fog rolling between towers. MOOD: Silent approach → heightened awareness → calculated positioning. MUSIC: Low taiko pulse mixed with synthetic drone, 70 BPM, tension building. COLOR LOGIC: Deep black base — crimson red accent glow only warm source, cold blue city light behind. LOGIC RULE: Maintain leopard-droid proportions, crimson pattern, cockpit canopy, and tail form across all shots. SHOT 1: WS, 24mm low angle / Rooftop edge in fog. The droid crouches motionless at the ledge — active camouflage rippling across its plating, nearly invisible against the dark structure. Only the red optical sensors glow steady. / SFX: distant city hum, rain, camo shimmer tone. SHOT 2: ECU, 85mm static / Inside the transparent cockpit — Hayate's eyes scanning a holographic tactical display, data streams reflecting off his visor. Focused. Calm. / SFX: cockpit interface beeps, pilot breath, ambient hum. SHOT 3: MS, 50mm tracking / The droid advances along the rooftop edge in complete silence — each mechanical paw placed with precision, tail held low and still, shuriken launcher folded flush against the foreleg. / SFX: soft servo movement, rain, distant sirens fading. SHOT 4: ECU, 85mm slow push-in / The tail compartment begins to open — the retractable blade sliding out millimeter by millimeter, crimson edge catching neon light. Sensors lock onto a target building across the gap. / SFX: blade mechanism slide, tension tone rising, wind.
提示词译文
译文与源提示词分开显示,不替代原文然后我把两张图片都上传给了 Claude。我喜欢 Claude,因为它能帮我写出比其它聊天机器人更精准的 Seedance 2.0 提示词。 提示词 01 ⤵️ 蒙太奇,多镜头电影感,不要使用单一机位或 单一剪辑。照片级真实,35mm 胶片质感,ARRI ALEXA 美学风格,胶片颗粒,暗调忧郁色彩分级。 主体:Kurogure-Zero —— 哑光黑忍者机器人猎豹, 带有深红色豹纹装甲图案,发光的红色光学传感器, 可伸缩尾部刀刃舱,前腿集成手里剑发射器, 透明座舱罩可露出飞行员疾风(Hayate),肩部装甲 上有 影 氏族徽记。参考 @image_1 @image_2。 环境:夜晚密集霓虹灯照明的巨型都市屋顶,雨水打湿的 金属表面,蒸汽排气口,远处的全息招牌,雾气 在塔楼间滚动。 氛围:静默接近 → 高度警觉 → 冷静定位。 音乐:低频太鼓脉搏混合合成器低鸣,70 BPM,张力 逐步升级。 色彩逻辑:深邃黑色基底 —— 深红色强调光作为唯一的暖色光源, 背景是冷蓝色城市光。 逻辑规则:在所有镜头中保持机器人猎豹的比例、深红图案、 座舱罩和尾部形态。 镜头 1:全景(WS),24mm 低角度 / 雾气中的屋顶边缘。机器人 在屋檐处一动不动地蹲伏 —— 主动式迷彩在其装甲表面泛起涟漪, 几乎与黑暗建筑融为一体。 只有红色光学传感器稳定发光。/ 音效:远处城市嗡鸣, 雨水,迷彩闪光音。 镜头 2:极特写(ECU),85mm 静态 / 透明座舱内部 —— 疾风(Hayate)的眼睛扫视全息战术显示界面,数据流 反射在他的面罩上。专注。冷静。/ 音效:座舱界面 哔哔声,飞行员呼吸声,环境嗡鸣。 镜头 3:中景(MS),50mm 跟踪 / 机器人沿着屋顶边缘 完全无声地推进 —— 每只机械爪都精确放置, 尾部低垂静止,手里剑发射器紧贴折叠于前腿。/ 音效:柔和的伺服机械声,雨水,远处的 警笛声渐渐远去。 镜头 4:极特写(ECU),85mm 缓慢推近 / 尾部舱盖开始 打开 —— 可伸缩刀刃一毫米一毫米地滑出, 深红刀刃边缘捕捉霓虹光。传感器锁定 对面间隙处的一栋目标建筑。/ 音效:刀刃机械滑动声,张力 音调渐强,风声。